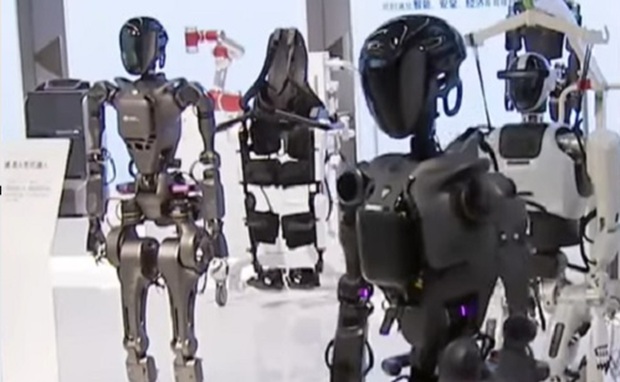
A humanoid robotok fejlődését nemcsak a technológia, hanem a megfelelő tanítóadat hiánya is lassíthatja. A robotoknak a valós világ megértéséhez hatalmas mennyiségű vizuális és szenzoros információra van szükségük, ám ezek összegyűjtése, tárolása és feldolgozása komoly kihívást jelent.
A mesterséges intelligencia gyors fejlődése felgyorsította a robotika fejlődését is, a humanoid robotok szélesebb körű alkalmazása előtt azonban komoly akadály áll. A fejlesztőknek ugyanis nincs elegendő, megfelelő minőségű fizikai adatuk ahhoz, hogy a robotokat megbízhatóan betanítsák a valós világ összetett helyzeteire.
A robotok nem tudnak az internetről tanulni
A generatív mesterséges intelligencia fejlődését jelentős részben az interneten elérhető hatalmas mennyiségű adat tette lehetővé. A robotok esetében azonban egészen más a helyzet.
Sce Pike, a kanadai Telus Digital vállalat mesterséges intelligencia-fejlesztésért felelős alelnöke szerint a nagy nyelvi modellek gyakorlatilag az internet teljes tartalmából képesek tanulni. A fizikai világ megértéséhez viszont nem elegendő szöveges információkat feldolgozni.
Pike Yann LeCun, a Meta korábbi vezető MI-kutatójának hasonlatát idézte, amely szerint egy kisgyermek a környezetének megfigyeléséből tanulja meg többek között a gravitációt, a fizikát és az ok-okozati összefüggéseket.
„Ezt nem lehet egyszerűen szövegek olvasásával megszerezni” – fogalmazott Pike.
Rengeteg videóra lenne szükség
A humanoid robotok és az úgynevezett világmodellek betanításához nagy mennyiségű videofelvételre van szükség. Ezek segítségével tanulhatják meg a rendszerek, hogyan működik a fizikai környezet, hogyan mozognak az emberek és tárgyak, illetve milyen következményei vannak egy-egy robotmozdulatnak.
Olvasd el: Mindössze 7 ezer humanoid robotot adtak el világszerte tavaly
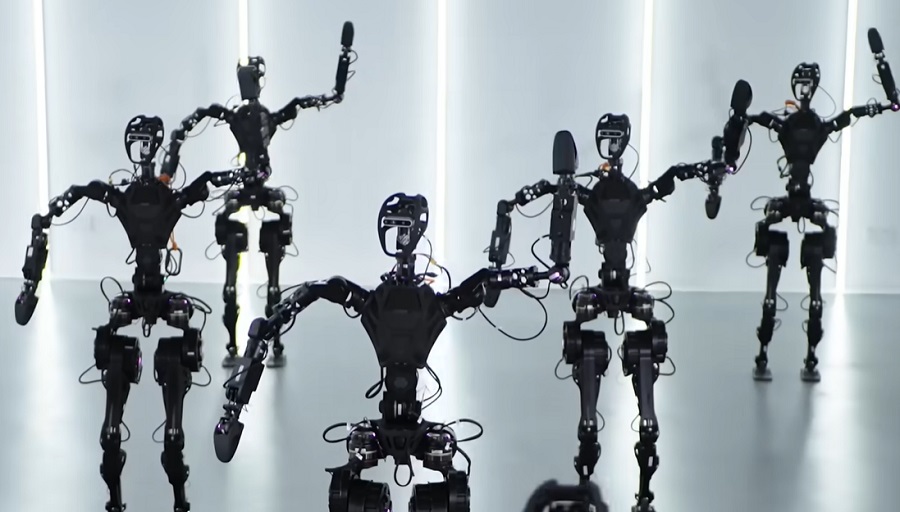
A szükséges adatmennyiség azonban rendkívül nagy, miközben a videók tárolása és feldolgozása jelentős számítási kapacitást és költséget igényel.
További problémát jelent, hogy a robotokhoz használt kamerák, lidarok és infravörös érzékelők sem egységesek. Az eltérő szenzorokból származó adatok nehezebben illeszthetők össze, ami zajt és bizonytalanságot vihet a tanítási folyamatba. „Annyi zajt okoz” – mondta Pike a különböző fizikai adatok összetettségéről.
A rossz adat veszélyesebb lehet
A megfelelő tanítóadat hiánya nem csupán azt eredményezheti, hogy egy robot kevésbé pontosan hajt végre egy feladatot. A fizikai világban egy hibás döntésnek közvetlen következményei is lehetnek.
Pike szerint egy chatbot esetében a hibás információ komoly problémát okozhat, egy robotnál azonban ennél nagyobb a kockázat. Ha egy humanoid rendszer rosszul értelmezi a környezetét, veszélyes helyzet alakulhat ki akkor is, ha emberek vannak a közelében.
A szakember példaként egy zsúfolt bevásárlóközpontot említett, ahol egy eleső, kontrollálatlanul mozgó robot már fizikai veszélyt is jelenthet az emberek számára.
A fizikai MI fejlődésének egyik kulcsa az adat lehet
A generatív mesterséges intelligencia az elmúlt években jelentősen felgyorsította a robotika fejlődését, a humanoid gépek következő szintre lépéséhez azonban új megközelítésekre lehet szükség.
A fejlesztőknek nemcsak nagyobb mennyiségű, hanem egységesebb és jobb minőségű fizikai adatokra is szükségük van. Ezek nélkül a robotok nehezebben sajátíthatják el a valós világban szükséges összetett mozgásokat és döntési folyamatokat.
A humanoid robotok fejlődésének következő nagy kihívása így nem feltétlenül az lesz, hogy még erősebb mesterséges intelligenciát hozzanak létre, hanem az, hogy elegendő és megfelelő adatot biztosítsanak annak betanításához.
Olvasd el ezt is: Kína minden eddiginél több ipari robotot állított munkába
Forrás: aibusiness
B.A.